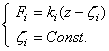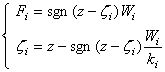|
1.3 非線性摩擦力理論
1.3.1 非線性摩擦力的影響[6]
在精密定位控制中,如何克服摩擦是一關鍵因素,而要克服摩擦首先必須瞭解靜摩擦的行為。因為傳統上靜摩擦的行為多以死區(dead zone)表示,但是靜摩擦的行為實際上是由兩種運動組合而成。他們分別是具有滑動及硬化特性的塑性變形,以及具有記憶與遲滯現象的非線性彈簧變形。其性質可簡述如下:
(1) 靜摩擦力是隨時間及位置變化的。這可以歸因於許多原因,例如溫度、負載變化等皆會造成摩擦力之變化。此特性加上死區的非線性行為是目前在定位控制上最難克服的盲點,無法保證其定位的重複率。
(2) 塑性變形:此一變形主要具有兩大特性—硬化與永久性滑動。這一現象簡單的說就是藉由滑動生成了永久性的位移,但這些位移將會在施力移除後仍然存在。
(3) 非線性彈性變形:此一現象主要就是遲滯曲線以及曲線轉折點之記憶與消除。一完整的遲滯迴圈,此遲滯迴圈上下施力範圍必不可超過原最大施力值。否則新的塑性位移將使得遲滯無法完成迴路,因此塑性行為與非線性彈性變形是兩個獨立的行為。當位移量很小時,非線性彈性變形將可視為一線性彈簧。此時配合材料本身的阻尼,整體系統就如標準的二階質量-彈簧-阻尼系統。
1.3.2 摩擦力模型的介紹[7]
近年來,由於生化、半導體與光電產業的進展,對於機械精度的要求不斷地向上攀升,使得高精度機械控制成為相當重要的工業領域。至於在學術研究上,次微米(sub-micron)或奈米科技(nanotechnology)相關的研究已成為二十一世紀重要的學術指標。因此,對於機械系統長行程、高精度表現的研究已成為一個重要的方向。
當兩個機械元件(components)接觸且有相對運動時,摩擦力就會存在,如圖4所示:
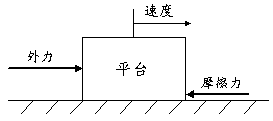
圖4•摩擦力與外力的關係圖
|
若高精度效能成為系統重要的指標時,摩擦力就成為影響系統精度的重要因素。基本上,摩擦力可慨略分為靜摩擦與動摩擦兩個區域[8]。基於兩區域內摩擦力行為的不同,描述摩擦力的數學模型也會不同。許多研究結果顯示,摩擦力行為屬於非線性的動態行為;且因為摩擦力不均勻分佈的特性,使得摩擦力同時擁有時變性與隨位置改變的特性(time varying and position varying property)造成摩擦力在定量分析上難以得到高重複性的結果。雖然定量分析如此,但在定性上卻可以發現一個廣泛且通用的行為準則,而圖5為一般常見的摩擦力模型。
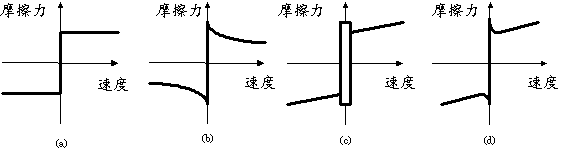
圖5•一般常見之摩擦力模型
|
為了能更進一步了解摩擦力的動態行為,以下舉三種摩擦力模型作為本研究方向:
1.3.2.1 Karnoop摩擦力模型[9]
基於移動檯沿著接觸面,以水平方向運動,因此在圖6中,平檯與接觸面之間的黏滯-滑動(stick-slip)摩擦力  ,可以假設成Karnopp模式[10]:
|
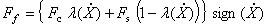
|
(8) |
|
其中 |
|
|
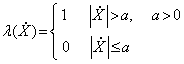
|
(9) |
 和  分別表示庫倫動摩擦力和最大靜摩擦力;而  與  為其摩擦係數。上述的模式允許我們去計算,在停止與滑行運動時,所產生的摩擦力。經由黏滯-滑動摩擦補償器,參數  看作是零;但為了使數值積分演算法保持穩定,在使用數值模擬時,把參數a當成是非零的值。
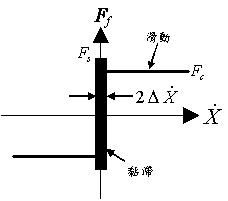
圖6•Karnoop摩擦力模型
|
1.3.2.2 LuGre摩擦力模型[11]
LuGre摩擦力模型用一個假想的狀態變數z來描述靜摩擦力的非線性行為,並在結合戴伊模型與摩擦力的Stribeck效應,建構出一個具有完整描述任何狀態下的摩擦力行為,其模型的數學描述式如下:
|
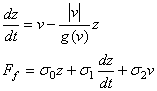
|
(10) |
|
其中 |
|
|
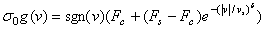
|
(11) |
|
 和  分別表示庫倫動摩擦力和最大靜摩擦力,  為Stribeck速度,而v為物體移動的速度,  為指數的任意變數。
|
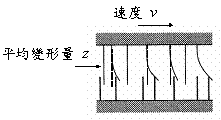
圖7•刺毛理論分析模型
|
經由這種塑性變形的結果,來加以描述靜摩擦力的動態行為,而此時的物體移動的速度幾乎趨近於零,我們可以想像成物體表面因塑性變形而黏滯住,直到達到最大的塑性變形時,物體才會產生移動速度,如圖8可說明之。
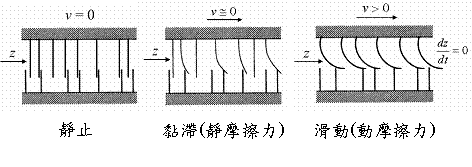
圖8•狀態變數z與速度的關係圖
|
而單純動態下的摩擦力模型,可由  ,我們可以簡化模型成為
|
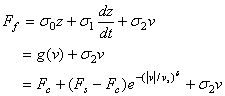
|
(12) |
此時的摩擦力就變成我們一般常見的,考慮Stribeck效應而產生指數遞減以及等斜率上升的曲線,如圖9所示
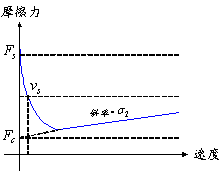
圖9•動態的摩擦力模型
|
若當物體的速度 v 趨近為零時,則  亦會為零,此時的靜態摩擦力可簡化成為:
|
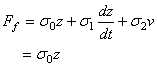
|
(13) |
此時的狀態變數z所造成的靜摩擦力與物體的位移量會成為遲滯的曲線,如圖10所示,而並非以前所認為的與作用力成反力。
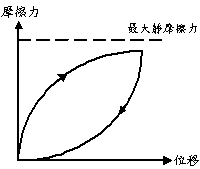
圖10•靜態的摩擦力模型圖
|
1.3.2.3 Leuven摩擦力模型[12]
Leuven摩擦力模型最先是由Jan Swevers等人於2000年所提出的,並在2002作模型的修正,其數學的描述式與LuGre類似,都是用兩個聯立的微分方程式所構成[13]:
|
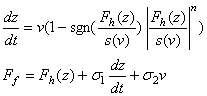
|
(14) |
|
其中 |
|
|
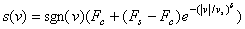
|
(15) |
|
和 分別表示庫倫動摩擦力和最大靜摩擦力, 為Stribeck速度,而v為物體移動的速度, 為指數的任意變數。 |
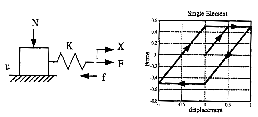
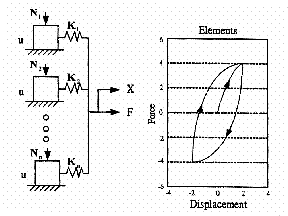
Leuven摩擦力模型與LuGre摩擦力模型主要的不同之處,在於對靜摩擦力的動態作更廣義的闡述。直接將靜摩擦力假設成為遲滯力,並利用麥斯威爾的遲滯模型來描述此遲滯靜摩擦力,如圖11所示:
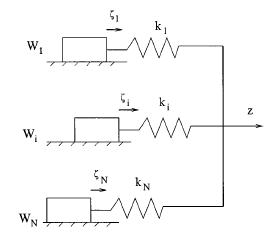
圖11•麥斯威爾滑動模型
|
而遲滯靜摩擦力  的數學描述式為:
|

|
(16) |
|
其中 |
|
|
1.4 衝擊力驅動機構[14-17]
衝擊力驅動機構(Impact Drive Mechanism, IDM)是利用壓電元件瞬間變形所產生的衝擊來達到微小定位的目的。此機構僅由一個壓電元件,一個主移動體,以及一個慣性體所構成,不需複雜的機構,就能達到理論上能達到的無限行程之微動能力。
1.4.1 緣由
針對利用衝擊力作為精密定位裝置的研究,發展至今較有系統成效者,首推東京大學𤠣口教授在1984年所提出的構想。最先提出的方案,是將電磁線圈(Electromagnetic Coil)安裝在固定壁,利用電容瞬間放電所產生的衝擊力,用以驅動物體來做精密定位。後來將電磁線圈安裝在移動體上,構成具自走功能的精密定位機構,其驅動原理為利用瞬間的電磁衝擊力,同時驅動移動體M及慣性體m分別向前移動及向後壓縮彈簧,等彈簧完全吸收慣性體的動能後,慣性體會被彈回並再次與移動體碰撞,造成多次的微動。雖然此裝置可獲得微米以下的微動步幅,但因線圈會發熱,以及需大容量的電容等問題,因此無實用化的報告。1985年,積層型的壓電元件開始在市面上販賣,以此為契機 乃建構以壓電元件代替電磁力及彈簧的驅動方式。並在1988年發表「利用壓電元件的急速變形之超精密定位機構」,此驅動方式稱之為衝擊力驅動機構,隨後對其特性亦做更廣泛的探討。衝擊力驅動裝置的微動步幅可達奈米級,定位精度可達10奈米,相較於電磁力的驅動方式,性能上相當優異,且無發熱的問題。
1.4.2 驅動原理
主移動體藉由自重或外摩擦力調整機構,安裝在滑動導引面上,而慣性體不與導引面接觸 其驅動原理,乃利用圖12所示之電壓波形,使壓電元件產生衝擊力,並造成微動。電壓波形中No.1為使壓電元件瞬間膨脹的波形,No.2為使壓電元件緩慢收縮和停止的波形,No.3是將上述兩者合併而成的波形。No.3的波形所產生的步幅會大於其他兩者的波形。首先主移動體向左微動時的過程為例 說明如下
(1) 驅動前,壓電元件是在自然的收縮狀態。
(2) 施予壓電元件瞬間變形的電壓波形(如電壓波形No.1)使其產生衝擊力,並克服作用在滑動平面上的摩擦力,使移動體及慣性體分別向左及向右移動。
(3) 以緩慢的電壓波形(如電壓波形No.2)控制壓電元件收縮,此時控制慣性體的收縮速率為定速,因加速度為零不產生慣性力,所以受摩擦固定的主移動體可保持在已移動後的位置上。
(4) 當壓電元件收縮致其原來尺寸的瞬間,因為供給驅動電壓降為零,慣性體的收縮動作會突然停止,此時慣性體產生之慣性力會再次敲擊移動體使其微動。
(5) 當壓電元電收縮至原來尺寸後,即完成單次的驅動動作。另外,驅動主移動體向右微動之驅動過程,與上述原理相似,唯在開始的步驟中,壓電元件是在伸長的狀態。
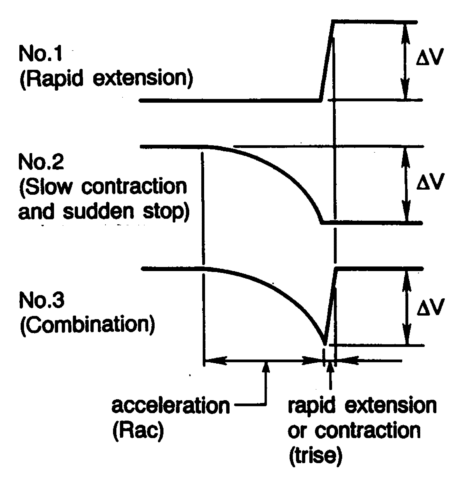
圖12•驅動電壓的波形
|
利用上述的驅動原理,主移動體可達到極為精密的微動步幅。若連續驅動主移動體向左移動,則只需重複施加相同的電壓波形至壓電元件。脈衝自走機構每次驅動時所產生的位移量可從數奈米到數微米。
1.4.3 衝擊力驅動機構之靜態特性及動態特性
此實驗之目的乃為確認滑動平檯最佳的定位精度,以及測試滑動平檯最終的收斂速度。所謂靜態特性為單次驅動壓電元件時的移動特性,而動態特性為連續驅動壓電元件時的移動特性。
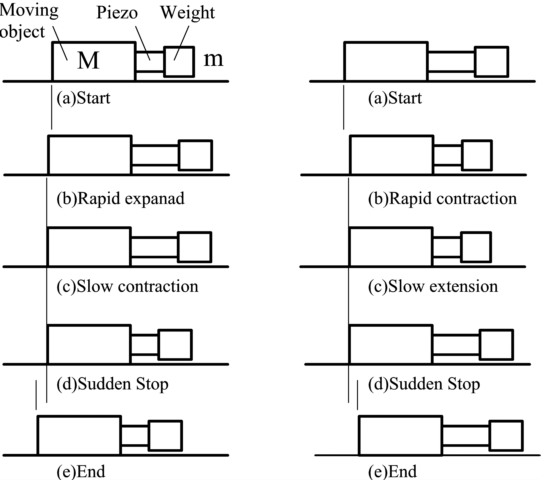
如圖13所示,在靜止的狀態時,摩擦力支撐的移動體(即Mass部分),而慣性體(即Weight部分)為附著於壓電材料另一端之質量塊。此時即可將定位機構視為一衝擊力驅動機構,具左右微動的功能。其驅動原理,參考圖16之驅動電壓的波形以及圖14之驅動原理,描述如下:
(a)驅動前壓電元件是在收縮的自然狀態。
(b)施於壓電元件瞬間膨脹的電壓波形(如電壓波形的No.1部分)使其產生衝擊力,並克服作用在滑動平檯上的摩擦力,使移動體M及慣性體m分別向左及向右移動。
(c)以緩慢的電壓波形(如電壓波形的No.2部分)控制壓電元件收縮,此時控制慣性體的收縮速率為定速,因加速度為零不產生慣性力,所以受摩擦固定的移動體可保持在已移動後的位置上。
(d)當壓電元件收縮至其原來尺寸的瞬間,因為供給驅動電壓降為零(如電壓波形的No.3部分),慣性體的收縮動作會突然停止,此時慣性體產生之慣性力會敲擊移動體使其再次微動。
(e)當壓電元件收縮至其原來尺寸後,即完成單次的驅動動作。另外,驅動滑動平檯向右微動之驅動原理,與上述原理相似,唯開始之步驟中,壓電元件是在膨脹的狀態。
向左移動 向右移動
圖14•自走機構(IDM)之驅動原理
|
利用上述之驅動原理,滑動平檯可達到極為精確的微動步幅。若連續驅動滑動平檯向左,則重複施於壓電元件相同的電壓波形,可獲得良好的動態移動特性。根據IDM驅動裝置的實驗結果報告,分解能可達1奈米,定位精度可達10奈米。
1.4.4 XY二自由度定位系統建立
1.4.4.1 定位系統架構
由於現在的產品是越來越精小,因此加工機台的功能及速度快速的提升,對於XY平台也隨之耍求功能提升。XY精密定位滑台,在設計階段須考慮外形結構的簡單化、運動本體的輕量化、及低慣性矩、滑台本體的高剛性、高響應性、熱變形小及長時間使用壽命等特性。以往在XY平台中,常使用導螺桿來驅動,一般都是用旋轉感應馬達帶動導螺桿,將旋轉運動直接轉變為直線運動。但是,以導螺桿之滑台運動速度在配合旋轉式感應馬達後,其速度受限的最大瓶頸是在於導螺桿本身能承受之最大速加度。隨著滾珠導螺桿轉速的提高,將逐漸接近螺桿的自然頻率,但若引起共振現像,而不能繼續轉動。所以使用導螺桿的轉速,必須受限在共振的臨界轉速以下。而且導螺桿在和齒輪或其他零件配合傳轉時,有導螺桿背隙及導螺桿彈性變形所產生的誤差。因此,此種的驅動方式對現在耍求的精度難以達到。
以目前搭配線性滑軌的XY滑台,有利用滾動軸承及氣壓軸承兩種,設計時必須考慮的因素有噪音、潤滑保養時效、高速運轉時精度保持、耐衝擊特性、空氣壓源穩定和散熱條件。另外考慮滑台結構在啟動或停止時之高加減速運動或高速運轉時,所產生之低頻共振現像,由於此現像成造成滑台定位精度的漂移,所以設計階段可利用頻率響應法量測此低頻共振點,在設計控制器時可供參考。
在對單一自由度下的衝擊力驅動裝置作整個系統最佳化設計後,我們在建立出XY二自由度定位平台的架構,並進行加工與接下來的研究項目。此定位系統目前將初步設計為兩組衝擊力驅動裝置結合而成,每一組驅動裝置掌控單一自由度的定位,整個定位系統架構如圖15所示:
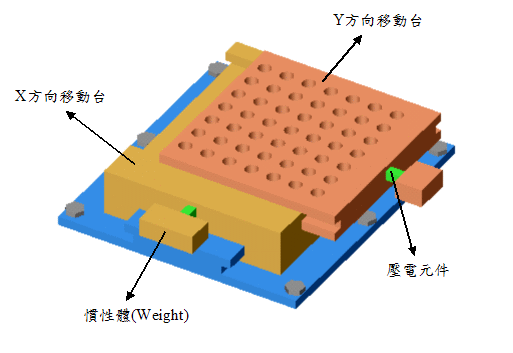
圖15•二自由度定位平台架構圖
|
1.4.4.2 實驗裝置建立
此二自由度實驗裝置之重要課題是,如何以較經濟之設備成本,構築最佳的控制模式,達到迅速定位之目的,以提供產業實際應用。預定之初期目標為,在10秒內達成10 nm之定位精度。在本階段所設計之具奈米級的定位系統,平面上二自由度移動的控制關係,因為每一軸(例如X軸)的單純運動,有可能會造成另一軸的干涉運動。若考慮干涉運動時的控制模式極為複雜,因此,本階段主要探討的課題,是如何以最有經濟及最有效率的控制方式,達到高精度及高定位速率的要求。本階段乃規劃PC-Based的控制系統,利用各種不同的控制策略,比較其在自動定位性能上的優劣。另外,此移動檯的驅動原理,乃是利用壓電元件瞬間變形所產生的衝擊力。其實驗架構圖如圖16所示:
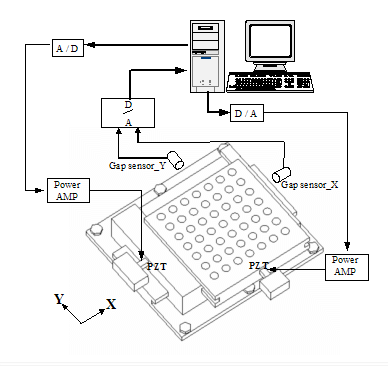
圖16•定位系統實驗架構圖
|
三、 工程應用
本研究為典型「機電整合」之課題,亦即包含機械元件之基本設計、製造,機電能轉換元件之分析及應用,感測器與控制系統的整合,電腦介面設計,以及智慧型控制系統之導入等綜合技術的應用。因此,對於參與之工作人員,能在機電整合領域上得到完整的訓練,並能使其體認精密電機與機械在國家科技發展上的重要性。尤其,本研究具實用價值,所培養之技術,能結合學界與產業界共同進行應用研究,並提供開啟對奈米世界序幕的基礎技術,對推動我國未來精密工業的發展,提升國際競爭力必有貢獻。
參考文獻
[1] 馮榮豐主編,2002,奈微米工程-精密製程與量測技術,滄海書局。
[2] 李旺龍、馮榮豐主編,2002,奈米工程技術,滄海書局。
[3] 馮榮豐、陳錫添主編,2003,奈米工程概論,全華書局。
[4] 李傑仁,2003,「具非對稱性磁滯系統控制及其於壓電驅動平台定位控制之應用」,國立成功大學,航空太空工程系,碩士論文,陳介力教授指導。
[5] Low, T. S., and Guo, W., 1995, “Modeling of three-layer piezoelectric bimorph beam with hysteresis”, IEEE Journal of Microelectromechanical Systems, 4, (4), pp. 230-237.
[6] 馮榮豐、楊竣翔、韓長富,2003,”磁滯與摩擦力考慮的奈米定位”,物理雙月刊二十五券三期。
[7] Fung, R. F. and Han, C. F., 2003, “Effects of Frictional Models on the Dynamic Responses of an Impact Drive Mechanism”, Proceedings of the 27th Conference on Theoretical and Applied Mechanics, 1, pp. 1-8.
[8] Armstrong-Helouvry, B., Dupont, P., and Canudas de Wit, C., 1994, “A survey of models, analysis tools and compensation methods for the control of machines with friction”, Automatica, 30, (7), pp. 1083-1138.
[9] Karnopp, D., 1985, “Computer simulation of stick-slip in mechanical dynamic system”, ASME Journal of Dynamic Systems, Measurement, and Control, 107, pp. 100-103.
[10] Cao, L., and Schwartz, H. M., 2000, “Stick-slip friction compensation for PID positioncontrol”, Proceeding of the American Control Conference, pp. 1078-1082.
[11] Canudas de Wit, C., Olsson, H., , K., and Lishinsky, P., 1995, “A new model forcontrol of systems with friction”, IEEE Transactions on Automatic Control, 40, pp. 419-425.
[12] Swevers, J., Al-Bender, F., Ganseman, G., and Prajogo, T., 2000, “An integrated friction model structure with improved presliding behavior for accurate friction compensation”, IEEE Transactions on Automatic Control, 45, pp. 675-686.
[13] Lampaert, V., Swevers, J., and Al-Bender, F., 2002, “Modification of the Leuven integrated friction model structure”, IEEE Transactions on Automatic Control, 47, (4), pp. 683-687
[14] Higuchi, T., Furutani, K., Yamagata, Y., Kudoh, K., and Ogawa, M., 1993, “Improvement of velocity of impact drive mechanism by controlling friction,” Journal of Advanced Automation Technology, 5, (2), pp. 71-76.
[15] Liu, Y. T., Higuchi, T., and Fung, R. F., 2003, “A novel precision positioning table utilizing impact force of spring-mounted piezoelectric actuator – part I: experimental design and results,” Precision Engineering, 27, pp. 14-21.
[16] Liu, Y. T., Higuchi, T., and Fung, R. F., 2003, “A novel precision positioning table utilizing impact force of spring-mounted piezoelectric actuator – part II: theoretical analysis,” Precision Engineering, 27, pp. 22-31.
[17] Fung, R. F., Liu, Y. T., and Huang, T. K., 2003, “Dynamic responses of a self-moving precision positioning stage impacted by a spring-mounted piezoelectric actuator,” ASME Journal of Dynamic Systems, Measurement, and Control, 125, pp.658-661.
|


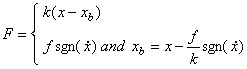
 (1)
 表輸入位移,F為輸出力,k為彈簧常數,
 是滑塊的最大靜摩擦力。當輸入值夠大時,輸出力與端點位移間的關係會有如圖5(b)中的初步遲滯現象
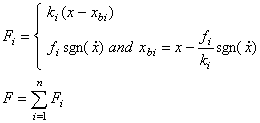
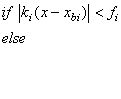
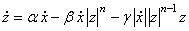
 和
 決定遲滯曲線的形狀,
 則控制曲線由彈性至塑性的平滑度。Low和Guo於1995年簡化布斯溫模型,假設結構與材料為彈性,令n=1,則原式可簡化為[4]:

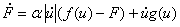
 及
 可依遲滯曲線的外型任意選擇。
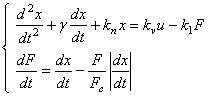
 和
 為控制遲滯曲線的外型,
 和
 為固定常數。
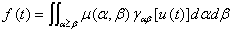
 為輸出響應,
 稱為權重函數,
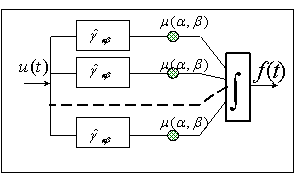
 稱為遲滯操作子。我們由圖3的方塊圖,